FPGA ile Deterministik Motor Kontrolü: Model Tabanlı Yaklaşım
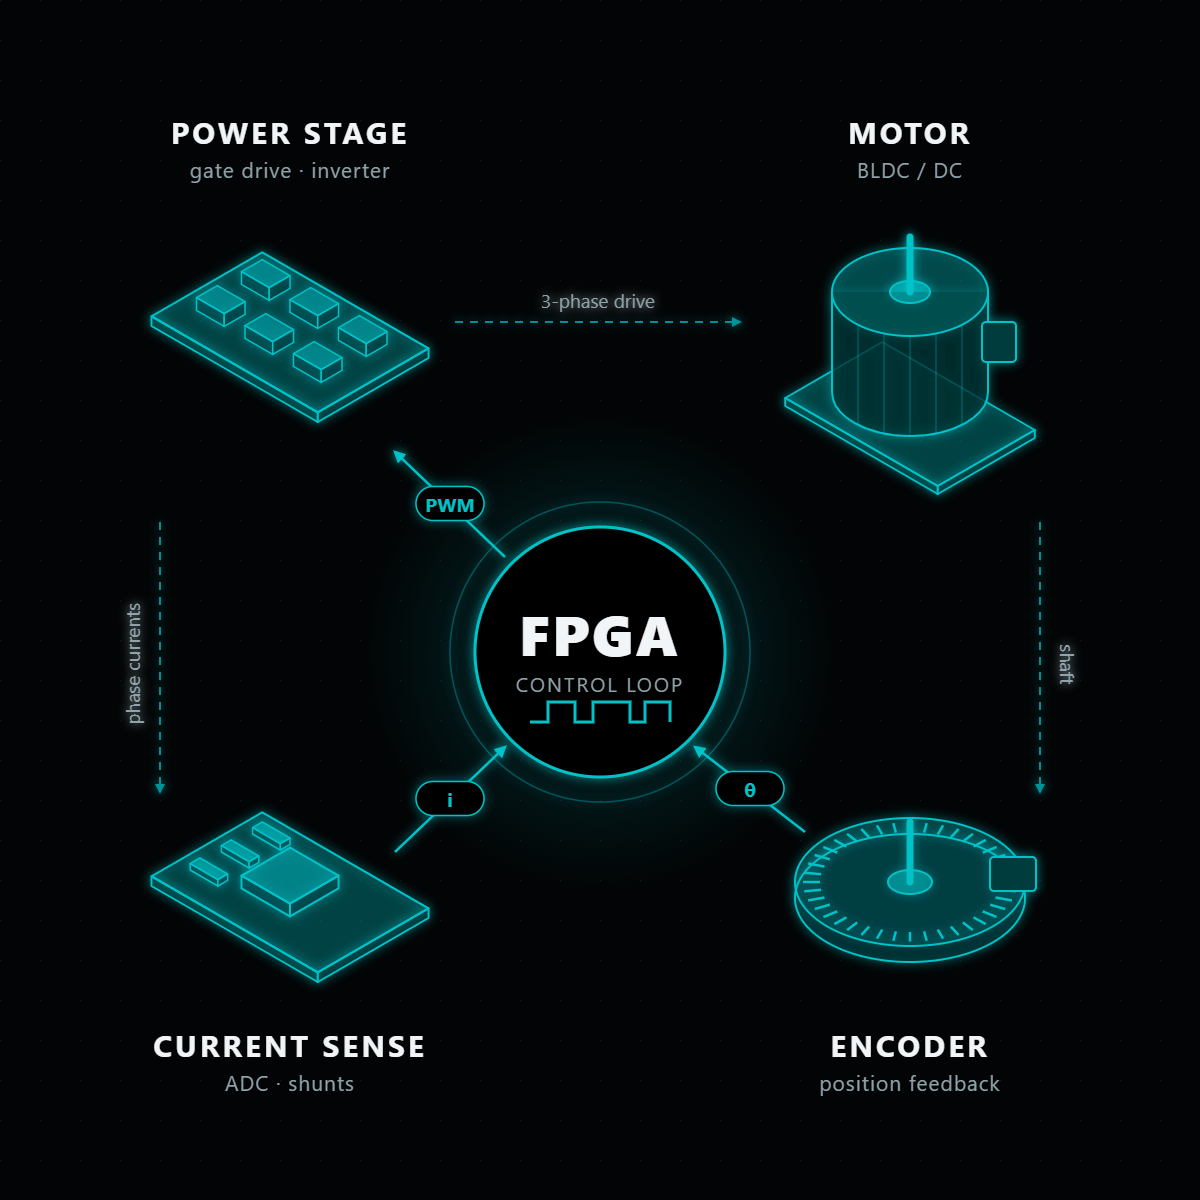
FPGA ile Deterministik Motor Kontrolü: Model Tabanlı Bir Yaklaşım
Motor kontrolünde amaç ortalamada hızlı olmak değildir. Önemli olan, kontrolcünün sensörü okuması, hesaplaması ve çıkışı güncellemesinin her döngüde aynı sürede tamamlanmasıdır. Çoğu zaman hızlı olup ara sıra geciken bir döngü yalnızca performans kaybetmez; faz payını, dolayısıyla kararlılığını da kaybeder.
FPGA’ler tam bu noktada öne çıkar. Her zaman bir mikrodenetleyiciden daha hızlı oldukları için değil, programlanabilir mantıkta kurulan bir kontrol döngüsü sabit bir devre olduğu için: sistemin geri kalanı ne yaparsa yapsın, her seferinde aynı sayıda saat çevriminde tamamlanır.
Bu yazı motor kontrolüne zamanlama açısından bakıyor: gecikmenin kararlılığı nasıl aşındırdığı, yüksek hızlı döngülerin ve kestiricilerin FPGA’e nasıl sığdığı, geri besleme yolunun neden kontrolcü kadar dikkat istediği ve Simulink’ten doğrulanmış HDL’e uzanan model tabanlı bir akışın tüm bunları nasıl uygulanabilir kıldığı.
Gecikme Bir Faz Sorunudur
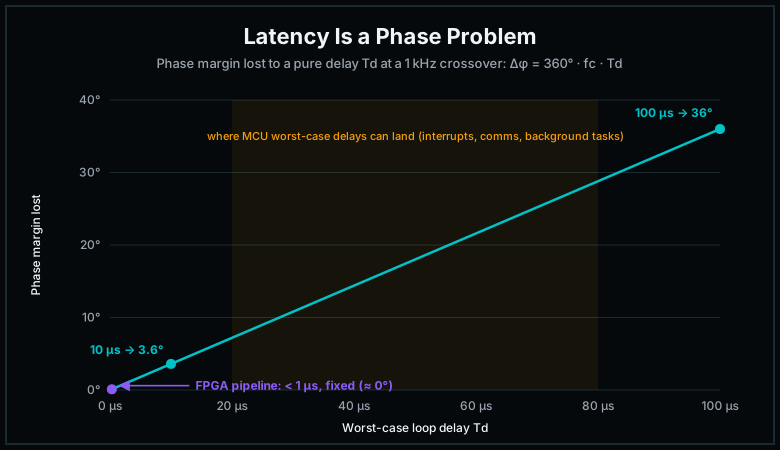
Kontrol döngüsündeki her gecikme faz payını azaltır. Td süresindeki saf bir zaman gecikmesi, kesim frekansı fc’de 360° · fc · Td kadar faz kaybettirir (radyan cinsinden ω·Td) ve bunu kazancı hiç değiştirmeden yapar.
Rakamlar durumu açıkça gösteriyor. Kesim frekansı 1 kHz olan bir döngü için:
- 10 µs gecikme yaklaşık 3,6° faz payı kaybettirir.
- 100 µs gecikme yaklaşık 36° kaybettirir.
İkinci durum, rahatça kararlı bir döngüyü salınım yapan ya da osilasyona giren bir döngüye dönüştürebilir. Üstelik önemli olan ortalama gecikme değil, en kötü durumdur.
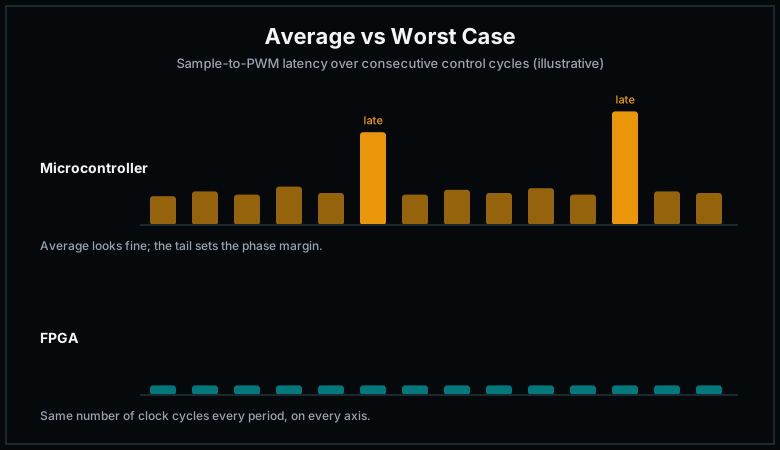
Bir mikrodenetleyicide sensör örneklemesinden PWM güncellemesine kadar geçen süre; kesme gecikmesi, hesaplama süresi ve işlemcinin o anda yürüttüğü diğer işlerin toplamıdır: haberleşme yığınları, diğer kesmeler, arka plan görevleri. Ortalama iyi görünürken en kötü durum dağılımın kuyruğunda saklanabilir.
FPGA’de aynı hesaplama bir pipeline’dır. 100 MHz’de çalışan bir PI kontrolcü birkaç saat çevriminde, yani onlarca ile yüzlerce nanosaniye arasında tamamlanır ve her seferinde tam olarak aynı sayıda çevrim sürer. Ortalama ile en kötü durum gecikmesi arasındaki fark neredeyse sıfırdır; ikinci ya da üçüncü bir eksen eklemek de bunu değiştirmez, çünkü her eksen kendi donanımında paralel çalışır.
Daha Yüksek Döngü Hızı, Daha Zengin Kontrolcüler
Gecikme küçük ve sabit olduğunda sıradaki kaldıraç döngü hızıdır. Daha hızlı bir döngü bozucuları daha erken görür, daha yüksek bant genişliğine izin verir ve örneklemeden kaynaklanan etkileri ilgilendiğiniz frekanslardan uzaklaştırır. Örneklemenin kendisi de yaklaşık yarım örnekleme periyodu kadar gecikme ekler; bu nedenle 10 kHz’lik bir döngü, hesaplama hiç hesaba katılmadan, 1 kHz kesimde yaklaşık 18° kaybeder.
FPGA’ler yüksek döngü hızlarını rahatça kaldırır, çünkü bir hesaplamanın maliyeti onu ne sıklıkla çalıştırdığınızla artmaz. Uygulanabilir hale gelenlere birkaç örnek:
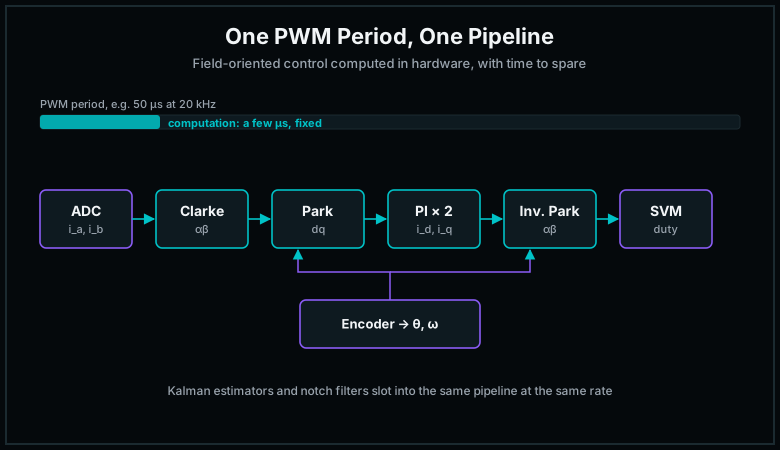
- Onlarca kHz’lik akım döngüleri. Alan yönlendirmeli kontrol (FOC), her PWM periyodunda çalışan akım döngüleri gerektirir. FPGA’de Clarke ve Park dönüşümleri, PI kontrolcüler ve uzay vektör modülasyonu tek bir periyoda, üstelik zaman payı bırakarak sığar.
- Kalman filtresi gibi durum kestiricileri. Kalman filtresi büyük ölçüde matris çarpımı ve toplamadan oluşur; DSP bloklarının tam olarak yapmak için tasarlandığı işlemler. Kestiriciyi daha yavaş bir arka plan hızında değil, kontrol döngüsüyle aynı hızda çalıştırmak kontrolcünün kullandığı durumların kalitesini artırır.
- Çentik filtreleri ve rezonans bastırma. Gimbal, lens mekanizması ve eyleyicilerdeki mekanik rezonanslar, döngü içinde çalışan ve anlamlı bir gecikme eklemeyen filtrelerle bastırılabilir.
- Çok eksenli kontrol. Görüş hattı stabilizasyonunda birden fazla eksenin birlikte kontrol edilmesi gerekir. FPGA’de her eksen kendi pipeline’ına sahiptir; bir eksenin döngü zamanlaması hiçbir zaman diğerine bağlı olmaz.
Sınırı Geri Besleme Yolu Belirler
Bir kontrolcü ancak aldığı ölçüm kadar iyidir. Pratikte motor kontrol performansı çoğu zaman geri besleme yolunda kazanılır ya da kaybedilir.
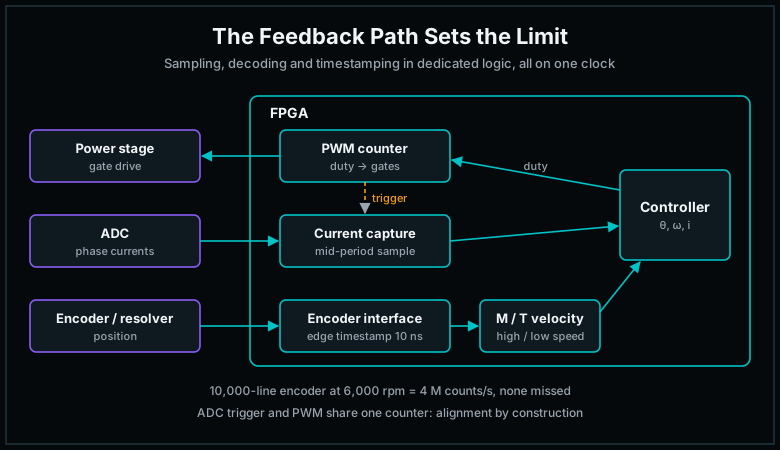
Encoder okuma. 10.000 çizgili bir artımlı (quadrature) encoder, 4× kod çözme sonrasında tur başına 40.000 sayım verir. 6.000 rpm’de bu saniyede 4 milyon sayım demektir. Kod çözücü her kenarı saymalı, gürültülü kablolardan gelen kısa darbeleri filtrelemeli ve bunu tek bir geçişi bile kaçırmadan yapmalıdır. Programlanabilir mantıkta bu, her şeyden bağımsız çalışan küçük, özel bir devredir.
Mutlak encoder’lar ve resolver’lar. BiSS-C, EnDat ve SSI gibi arayüzler ya da resolver’dan dijitale dönüşüm, saat ve veri hatlarında sıkı zamanlama gerektirir. Bunları FPGA’de gerçeklemek deterministik örnekleme sağlar ve protokol zamanlamasını yazılımın dışında tutar.
Hız kestirimi. Hız nadiren doğrudan ölçülür; konumdan kestirilir. Yüksek hızda sabit bir süre içindeki darbeleri saymak (M yöntemi) iyi çalışır. Düşük hızda periyot başına çok az darbe düşer ve kenarlar arasındaki süreyi ölçmek (T yöntemi) çok daha iyi bir kestirim verir. 100 MHz saatle FPGA her kenarı 10 ns çözünürlükle zaman damgalayabilir; bu da ek donanım olmadan doğru düşük hız kestirimini mümkün kılar.
Örnekleme senkronizasyonu. Akım ölçümleri anahtarlama gürültüsünden uzakta, PWM periyodunun ortasında alınmalıdır. FPGA’de ADC tetiği PWM’i süren sayaçtan üretilir; zamanlama ilişkisi dikkatli yazılım planlamasıyla değil, tasarım gereği garanti altındadır.
Model Tabanlı Akış: Simulink’ten Doğrulanmış HDL’e
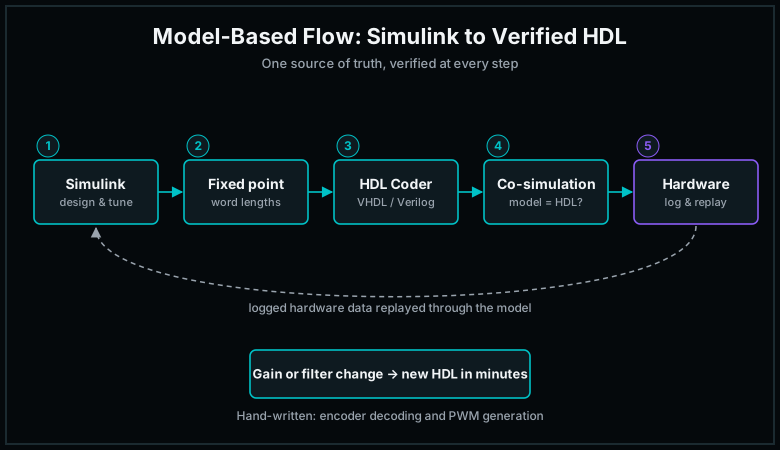
Kontrol algoritmalarını doğrudan HDL ile yazmak işe yarar, ancak değiştirmesi yavaştır. Bir kazanç yeniden ayarlandığında ya da bir filtre yeniden tasarlandığında kodun yeniden yazılması ve yeniden doğrulanması gerekir. Model tabanlı akış algoritmayı tek bir yerde tutar ve donanımı oradan üretir.
Kullandığımız akış şöyle:
- Kontrolcüyü Simulink’te tasarlayın. Kontrol mühendisi döngüyü, ön filtreyi ve kestiriciyi zaten kullandığı ortamda tasarlar ve bir sistem modeline karşı ayarlar.
- Sabit noktaya geçin. FPGA’de kayan nokta mantık kaynağı, güç ve işlem hacmi maliyeti getirir; bu yüzden model sabit noktalı aritmetiğe dönüştürülür. Mühendislik muhakemesinin büyük kısmı burada devreye girer: çözünürlük az olursa kontrolcü kuantalama nedeniyle bozulur, fazla olursa kaynak israf edilir. Kelime ve kesir uzunlukları tahminle değil, simülasyonla belirlenir.
- HDL üretin. HDL Coder sabit noktalı modeli VHDL ya da Verilog’a dönüştürür. Encoder kod çözme ve PWM üretimi gibi zamanlama açısından kritik arayüzler genellikle elle yazılır ve ayrı tutulur.
- Eş-simülasyon yapın. Simulink modeli ve üretilen HDL, aynı giriş uyarısıyla yan yana simüle edilir ve çıkışları karşılaştırılır. Üretilen kod ancak çıkışlar eşleştiğinde sentezlenir.
- Donanımda doğrulayın. Hedef konum, ölçülen konum, filtre çıkışı ve kontrolcü çıkışı gibi gerçek sinyaller çalışan sistemden kaydedilir ve modelden tekrar geçirilir. Kaydedilen donanım davranışı simülasyonla eşleştiğinde gerçekleme yalnızca bir test senaryosuna karşı değil, tasarıma karşı doğrulanmış olur.
En büyük kazanç değişiklikte ortaya çıkar. Kazançlar, filtre kesim frekansı ya da filtre derecesi değiştiğinde güncellenmiş modelden dakikalar içinde yeni HDL üretilir ve aynı eş-simülasyon düzeneği onu yeniden doğrular.
Önceki Çalışmamdan: Model Tabanlı Bir Konum Kontrolcüsü
Bu akışı ilk kez 2017’de bir meslektaşımla birlikte, elektro-optik bir sistemin DC motor konum kontrolcüsünde uyguladım. Kontrolcü, basamak komutlarını yumuşatan ve aşmayı azaltan birinci dereceden alçak geçiren bir ön filtre ile ayrık bir PI kontrolcüyü birleştiriyordu. İkisi de Simulink’te tasarlandı, sabit noktaya dönüştürüldü, HDL Coder ile VHDL olarak üretildi ve kapı seviyesinde bir HDL simülatörüyle eş-simüle edildi. Encoder okuma ve PWM üretimi elle yazıldı.
Donanımdaki sonuçlar:
| Ölçüt | Sonuç |
|---|---|
| Kontrol döngüsü hızı | 10 kHz |
| Oturma süresi | ~0,9 s |
| Kalıcı durum hatası | 1 encoder adımı |
| Çalışma sıcaklığı | −32 °C ile +55 °C arasında, aynı hassasiyet |
Filtre ve kontrolcü birlikte, düşük maliyetli bir FPGA üzerinde 167 flip-flop, 411 LUT ve 11 DSP bloğu kullandı. Yani kontrol algoritmasının kendisi cihazın yalnızca küçük bir kısmını kullandı ve neredeyse tamamını sistemin geri kalanına bıraktı.
Donanımdan kaydedilen veriler Simulink modelinden geçirildiğinde simülasyonla yakından eşleşti. Kalan küçük farklar gerçeklemeden değil; veri kayıt hızından (10 kHz kontrolcü hızına karşı 1 kHz) ve simülasyondaki ön filtrenin başlangıç durumundan kaynaklandı.
Bu çalışmayı MATLAB EXPO Türkiye 2018’de sundum; çalışma FİGES’in İleri Mühendislik ve Ar-Ge Teknolojileri dergisinde (2018/3, Sayı 19) yayımlandı.
DO-254 Projelerinde Model Tabanlı Tasarım
Hava aracı programlarında FPGA tasarımları DO-254 kapsamında geliştirilir ve aynı model tabanlı akış, baştan planlandığında bu sürece doğal biçimde oturur.
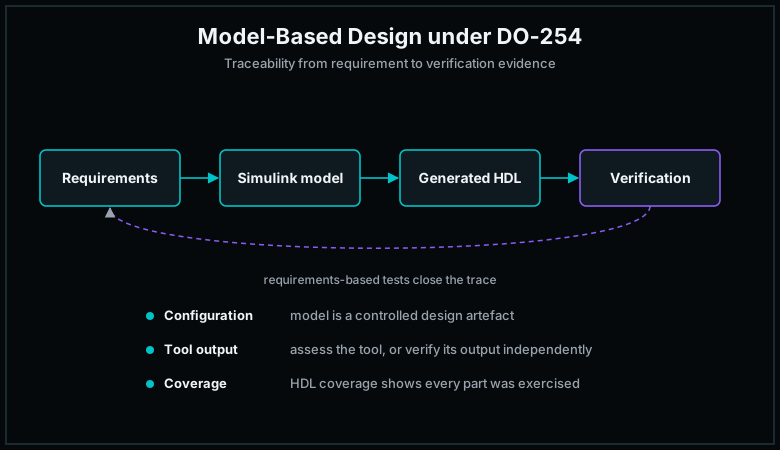
- İzlenebilirlik. Gereksinimler modele, model üretilen HDL’e, HDL de doğrulama sonuçlarına izlenir. Model atılıp geçilen bir prototip değil, konfigürasyon yönetimi altındaki bir tasarım ürünü olur.
- Üretilen kodu bir tasarım çıktısı olarak ele almak. Bir araçla üretilen koda varsayılan olarak güvenilmez. Ya araç değerlendirilip niteliklendirilir ya da çıktısı bağımsız olarak doğrulanır. Modele karşı eş-simülasyon, gereksinim tabanlı simülasyonla birlikte bu bağımsız doğrulama kanıtını sağlar.
- Doğrulama derinliği. Yüksek tasarım güvence seviyelerinde gereksinim tabanlı test, tasarımın her parçasının çalıştırıldığını göstermek için HDL kapsam analizi gibi ek yöntemlerle tamamlanır.
RunX olarak DO-254 projeleri yürütüyoruz ve aynı yapılandırılmış, kapsam odaklı doğrulamanın proje tasarımlarının yanı sıra IP çekirdeklerimize de uygulanması için IP geliştirme akışımıza UVM tabanlı doğrulamayı almaya başladık.
FPGA Ne Zaman Yanlış Seçimdir?
Her motorun bir FPGA’e ihtiyacı yoktur. Orta hızda, standart encoder’lı ve bant genişliği gereksinimi gevşek tek bir eksen için, motor kontrol çevre birimleri olan modern bir mikrodenetleyici çoğu zaman daha ucuz ve daha basittir.
Aşağıdakilerden biri ya da birkaçı geçerli olduğunda FPGA doğru seçim haline gelir:
- Döngü yüksek bant genişliği gerektiriyor ve gecikme ile jitter performansı doğrudan sınırlıyorsa.
- Birden fazla eksenin garantili zamanlamayla birlikte kontrol edilmesi gerekiyorsa.
- Geri besleme yolu zorlu arayüzler, yüksek sayım hızları ya da hassas kenar zaman damgalama kullanıyorsa.
- Sistemde görüntü, sensör ya da veri işleme için zaten bir FPGA varsa ve kontrolcü onu paylaşabiliyorsa.
- Uygulama uzun ürün ömrü, radyasyon toleransı ya da DO-254 kapsamında tasarım güvencesi gerektiriyorsa.
Pratik Kontrol Listesi
- Yalnızca süreyi değil, fazı bütçeleyin. En kötü durum döngü gecikmenizi kesim frekansındaki faz payına çevirin.
- En kötü duruma göre tasarlayın. Örneklemeden çıkışa kadar olan en uzun gecikmeyi ortalama değil, uzun bir çalışma boyunca ölçün.
- Geri besleme yolunu kontrolcünün bir parçası olarak ele alın. Encoder kod çözme, hız kestirimi ve örnekleme senkronizasyonu performansın tavanını belirler.
- Sabit nokta formatlarını simülasyonla seçin. HDL üretmeden önce kuantalama etkilerini kapalı döngü yanıtına karşı kontrol edin.
- Sentezden önce eş-simülasyon yapın. Üretilen HDL, aynı uyarı için modelle eşleşmelidir.
- Doğrulama döngüsünü kapatın. Gerçeklemeyi teyit etmek için donanım sinyallerini kaydedin ve modelden tekrar geçirin.
Sonuç
Deterministik motor kontrolü bir işlemciden birkaç mikrosaniye daha sıkıştırmakla ilgili değildir. Zamanlaması tasarım gereği sabit olan bir kontrol döngüsü kurmakla ilgilidir: her çevrimde, her eksende, her yük altında aynı gecikme.
FPGA’ler bunu mümkün kılar, model tabanlı akış ise uygulanabilir. Kontrolcü, kontrol mühendislerinin çalıştığı ortamda tasarlanıp ayarlanır, donanım olarak üretilir ve eş-simülasyondan gerçek sistemden kaydedilen verilere kadar her adımda modele karşı doğrulanır.
Deterministik zamanlama gerektiren bir motor kontrol, stabilizasyon ya da eyleyici sistemi üzerinde çalışıyorsanız, konuşmaktan memnuniyet duyarız.