FPGA ile Radar Sinyal İşleme

Ham Yankıdan Tespite: Radar Sinyal İşleme Zinciridir, FPGA’ler ise Bu Zincirin Merkezinde
Bir radar anteni size hedef vermez. Verdiği şey voltajdır: gürültünün, clutter’ın (yer yansımaları) ve girişimin içine gömülmüş, saniyede milyarlarca kez örneklenen zayıf bir yankı. “Radar performansı” dediğimiz her şey (ne kadar uzağı görebildiği, ne kadar küçük bir hedefi ayırt edebildiği, ne kadar hızlı bir nesneyi ölçebildiği, ne kadar çabuk tepki verdiği) analog-sayısal dönüştürücüden (ADC) sonra, sinyal işleme zincirinde (signal processing chain) belirlenir.
Bu yüzden radar tasarımı, büyük ölçüde bir işleme mimarisi (processing architecture) problemidir. Bu yazıda önce bir radarın neyi hesaplaması gerektiğine pulse-Doppler (darbe-Doppler) örneğiyle bakıyoruz. Sonra bu iş yükünün neden bu kadar zorlayıcı olduğunu, FPGA’lerin neden doğal bir tercih olduğunu ve pratikte antenna → AFE → FPGA mimarisinin nasıl göründüğünü anlatıyoruz.
Radar neden sinyal işlemeye ihtiyaç duyar?
Radar yankıları çok zayıftır ve mesafe arttıkça hızla daha da zayıflar: bir hedeften geri dönen güç, mesafenin dördüncü kuvvetiyle azalır. Aynı alım penceresi içinde, yakındaki güçlü bir yansıtıcı (yer yansıması, bir bina ya da büyük bir araç) ile uzaktaki küçük bir hedef arasındaki seviye farkı 100 dB veya daha fazla olabilir. Alıcı her ikisini aynı anda temsil edebilmeli, sonra da birbirinden ayırabilmelidir.
İşlemenin amacı, bu ham akışı her hedef için üç fiziksel büyüklüğe çevirmektir: menzil (ne kadar uzakta), hız (ne kadar hızlı ve radara doğru mu yoksa radardan uzağa mı gidiyor) ve anten dizisi varsa açı. Bunların hiçbiri doğrudan ölçülmez; her biri, örneklenmiş sinyal dönüştürülüp filtrelenerek çıkarılır.
Radar işleme zincirleri: bir pulse-Doppler örneği
Tek bir radar işleme algoritması yoktur; zincir, dalga biçimine (waveform) ve uygulamaya göre değişir. Otomotiv ve endüstriyel algılamada yaygın olan frekans modülasyonlu sürekli dalga (FMCW) radarları, sürekli chirp’ler (frekansı taranan darbeler) yayar. Menzil, her chirp’in örnekleri üzerinde alınan bir hızlı Fourier dönüşümüyle (FFT); hız, ardışık chirp’ler üzerinde alınan ikinci bir FFT ile; açı ise anten elemanları üzerinde alınan üçüncü bir FFT ile bulunur. Bu üç boyut birlikte radar veri küpü (radar data cube) denen yapıyı oluşturur. Anten dizisi kullanan radarlar bunun üstüne ışın biçimlendirme (beamforming) ekler; darbeli sistemler ise darbe sıkıştırma (pulse compression) ve Doppler filtrelemeye dayanır.
Detaylar farklı olsa da yapı ortaktır: sinyali sayısallaştır, farklı zaman ölçekleri ve (anten dizilerinde) uzamsal boyut boyunca dönüştür, sonra tespit et. Bu yapıyı somut hâle getirmek için, her aşamanın tek başına net görülebildiği bir pulse-Doppler radarını takip ediyoruz. Buradaki yapı taşlarının çoğu (FFT’ler, filtreleme ve uyarlanabilir tespit) diğer radar türlerinde de karşımıza çıkar.
Pulse-Doppler radar bir darbe dizisi yollar ve dönen sinyalleri iki zaman ölçeğinde işler: her darbenin içinde (fast time: darbe içindeki örnekler, menzil bilgisini taşır) ve darbeden darbeye (slow time: ardışık darbeler arasındaki değişim, Doppler bilgisini taşır). Tipik bir zincir şöyledir:
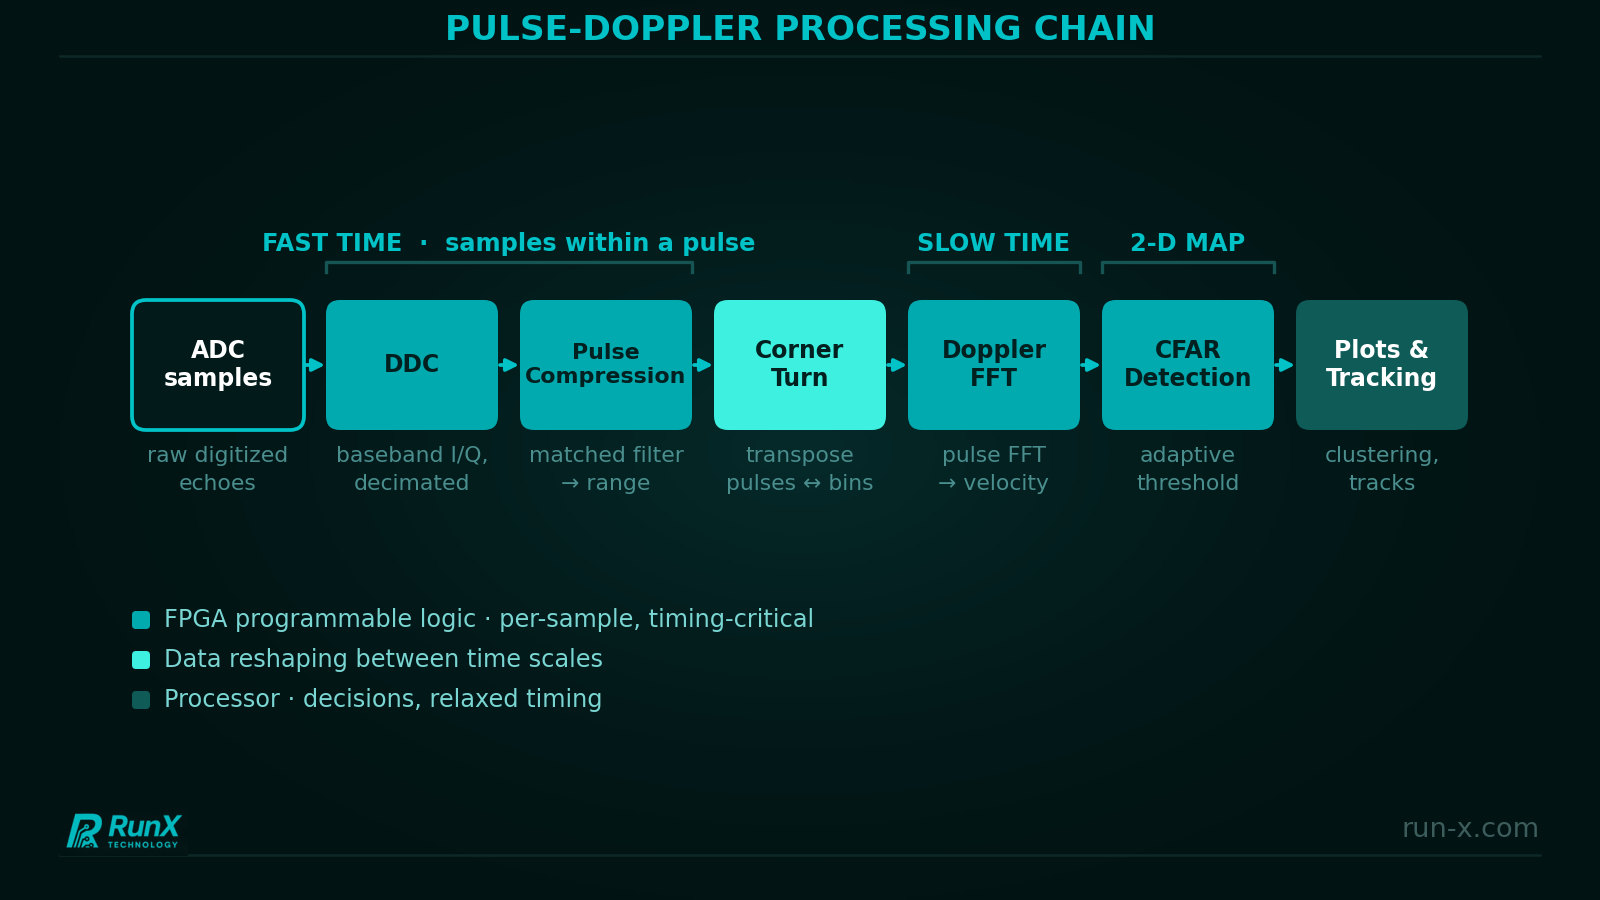
Digital Down-Conversion (DDC), yani sayısal aşağı dönüşüm: ADC çıkışı temel banda (baseband) kaydırılır, filtrelenir ve seyreltilerek (decimation) I/Q örneklerine dönüştürülür. Böylece veri hızı, zincirin geri kalanının gerçekten ihtiyaç duyduğu seviyeye iner. Tüm örnek akışını gören ilk aşama da budur.
Darbe sıkıştırma: Yüksek tepe güce ihtiyaç duymadan uzun menzilde tespit yapabilmek için radar, uzun ve modüle edilmiş bir darbe (örneğin bir chirp) yollar ve alıcıda bunu uyumlu filtre (matched filter) ile sıkıştırır: yankı, yollanan dalga biçiminin bir kopyasıyla korele edilir ve hedefin bulunduğu yerde keskin bir tepe oluşur. Menzil çözünürlüğü bant genişliğiyle belirlenir: ΔR = c / 2B. 10 MHz’lik banda yayılan 20 µs’lik bir darbe yaklaşık 15 m menzil çözünürlüğü sağlar. Sıkıştırılmamış bir darbenin aynı çözünürlüğe ulaşması için yaklaşık 100 ns uzunluğunda olması gerekir ve taşıdığı enerji çok daha azdır. Kısa filtreler (birkaç bin örneğe kadar) genellikle zaman alanında sonlu dürtü yanıtlı (FIR) filtre olarak gerçeklenir. Uzun chirp’ler ise çoğunlukla frekans alanında, yani FFT, çarpma ve ters FFT ile işlenir.
Corner turn (veri matrisinin transpozu): Veri darbe darbe gelir, ama Doppler işleme her menzil hücresi (range bin) için darbeler boyunca veriye ihtiyaç duyar. Bunun için veri matrisinin transpoze edilmesi gerekir. Bu adım çok düşük gecikmeli (latency) bellek erişimi ister; bu da ya büyük bir çip içi bellek ya da hızlı bir harici RAM ile sağlanır.
Doppler FFT: Her menzil hücresi için darbeler boyunca alınan FFT, hedefleri hızlarına göre birbirinden ayırır ve sabit clutter’ı spektrumun bilinen, bastırılabilir bir bölgesine iter. Spektral sızıntıyı kontrol altında tutmak için FFT’den önce pencereleme uygulanır.
Tespit (CFAR): Sonuçta bir menzil-Doppler haritası elde edilir. Sabit yanlış alarm oranı (CFAR) dedektörü, her hücreyi çevresindeki gürültü ve clutter seviyesine göre uyarlanan bir eşikle karşılaştırır. Böylece koşullar değişse de yanlış alarm oranı sabit kalır.
Plot çıkarma ve izleme: Tespitler plot’lar halinde kümelenir (plot: bir hedefe ait tespitlerin birleşmesiyle oluşan hedef noktası), zaman içinde izlerle (track) ilişkilendirilir ve uygulamaya iletilir. Bu, zamanlama gereksinimi düşük olan, karar verme ağırlıklı bir iştir ve doğal olarak bir işlemci üzerinde çalışır.
Bu iş yükü neden zor?
İlk zorluk veri hızı. Geniş bantlı radarlar çok yüksek hızlarda örnekler, anten dizisi kullanan radarlarda bu hız kanal sayısıyla çarpılır; aktif elektronik taramalı anten dizisi (AESA) radarları yüzlerce, hatta binlerce ayrı alıcı/verici biriminden oluşabilir. İkincisi boyutsallık: işleme aynı anda iki boyutta yürür, darbe sıkıştırma zaman ekseninde, Doppler ise frekans ekseninde. Bu yüzden veri, zincirin ortasında yeniden şekillendirilmek zorunda kalır. Üçüncüsü sayısal taraf: yukarıda anlattığımız dinamik aralık her aşamadan sağ çıkmalıdır; dolayısıyla kelime uzunluğu ve ölçekleme sonradan düşünülen detaylar değil, mimari kararlardır.
Son olarak her şey gerçek zamanlı çalışmak zorunda. Bir koherent aralığı, topladığından daha yavaş işleyen radar sürekli geride kalır; fazladan gecikme ise sistemin tepkisini doğrudan geciktirir.
Algoritmalar da yardımcı olur (1024 noktalık bir FFT, doğrudan DFT’ye göre aritmetik işlemin yalnızca yaklaşık %1’ini gerektirir), ama verimli algoritma işin sadece yarısıdır. Diğer yarısı, onu kesintisiz besleyebilen bir donanım mimarisidir.
Neden FPGA?
Deterministik, düşük gecikme. FPGA’nın işlem hattı örnekleri geldikçe işler; gecikme sabit ve bilinirdir, işletim sistemi zamanlamasına, önbelleklere veya kesmelere bağlı değildir. Sensöre yakın işleme için belirleyici özellik budur.
Probleme uyan paralellik. Donanım kaynakları, zorlu gerçek zamanlı gereksinimleri bile karşılayacak şekilde paralel kurulup birbirine bağlanabilir: çok sayıda kanal, çok sayıda ışın, çok sayıda menzil hücresi aynı anda işlenir. Kanal eklemek, yeni mantık eklemek demektir; zaten çalışan kısmı yavaşlatmaz.
Geniş bantlı dönüştürücülere doğrudan erişim. FPGA’ler, gigahertz örnekleme hızındaki geniş bantlı ADC’lere ve sayısal-analog dönüştürücülere (DAC) yapılandırılabilir yüksek hızlı arayüzler sunar; corner turn’ü besleyecek kadar hızlı bellek denetleyicileri de sağlar. Örnek akışı, araya veri yolu ya da sürücü katmanı girmeden doğrudan işleme mantığına ulaşır.
Verimlilik ve yeniden yapılandırılabilirlik. Binlerce DSP bloğu sayesinde FPGA’ler watt başına yüksek işleme gücü sunar; bu, gömülü ve mobil platformlarda önemlidir. Mantık yeniden programlanabildiği için dalga biçimleri, filtreler ve tespit yöntemleri sahada güncellenebilir.
FPGA’ler ve işlemciler: birlikte daha güçlü
Bir radarın her aşaması nanosaniye düzeyinde determinizm gerektirmez. İzleme, zamanlama, görüntüleme ve ağ iletişimi, zamanlaması gevşek, karar verme ağırlıklı işlerdir ve en iyi bir işlemci üzerinde çalışır. FPGA SoC platformları tam olarak bunun için tasarlanmıştır: ARM çekirdeklerinden oluşan işlem sistemi (PS) ile programlanabilir mantık (PL) aynı silikonda bulunur ve aralarında yüksek bant genişlikli bir veri yolu vardır. Örnek başına çalışan sinyal işleme zinciri PL’de koşarken, yazılımın en iyi yaptığı işler PS’e kalır. Modern radar sistemlerinin işi genellikle bu şekilde bölmesinin, SoC tasarımlarının da radar için bu kadar doğal bir seçim olmasının nedeni budur.
Bizim pratik kuralımız basit: Bir iş zamanlama garantisi gerektiriyorsa ya da örnek başına çalışıyorsa PL’ye; karar veriyorsa ya da dış dünyayla konuşuyorsa PS’e aittir. Ortaya çıkan sistem, deterministik olması gereken yerde deterministik, geri kalan her yerde esnektir.
Reference architecture: antenna → AFE → FPGA
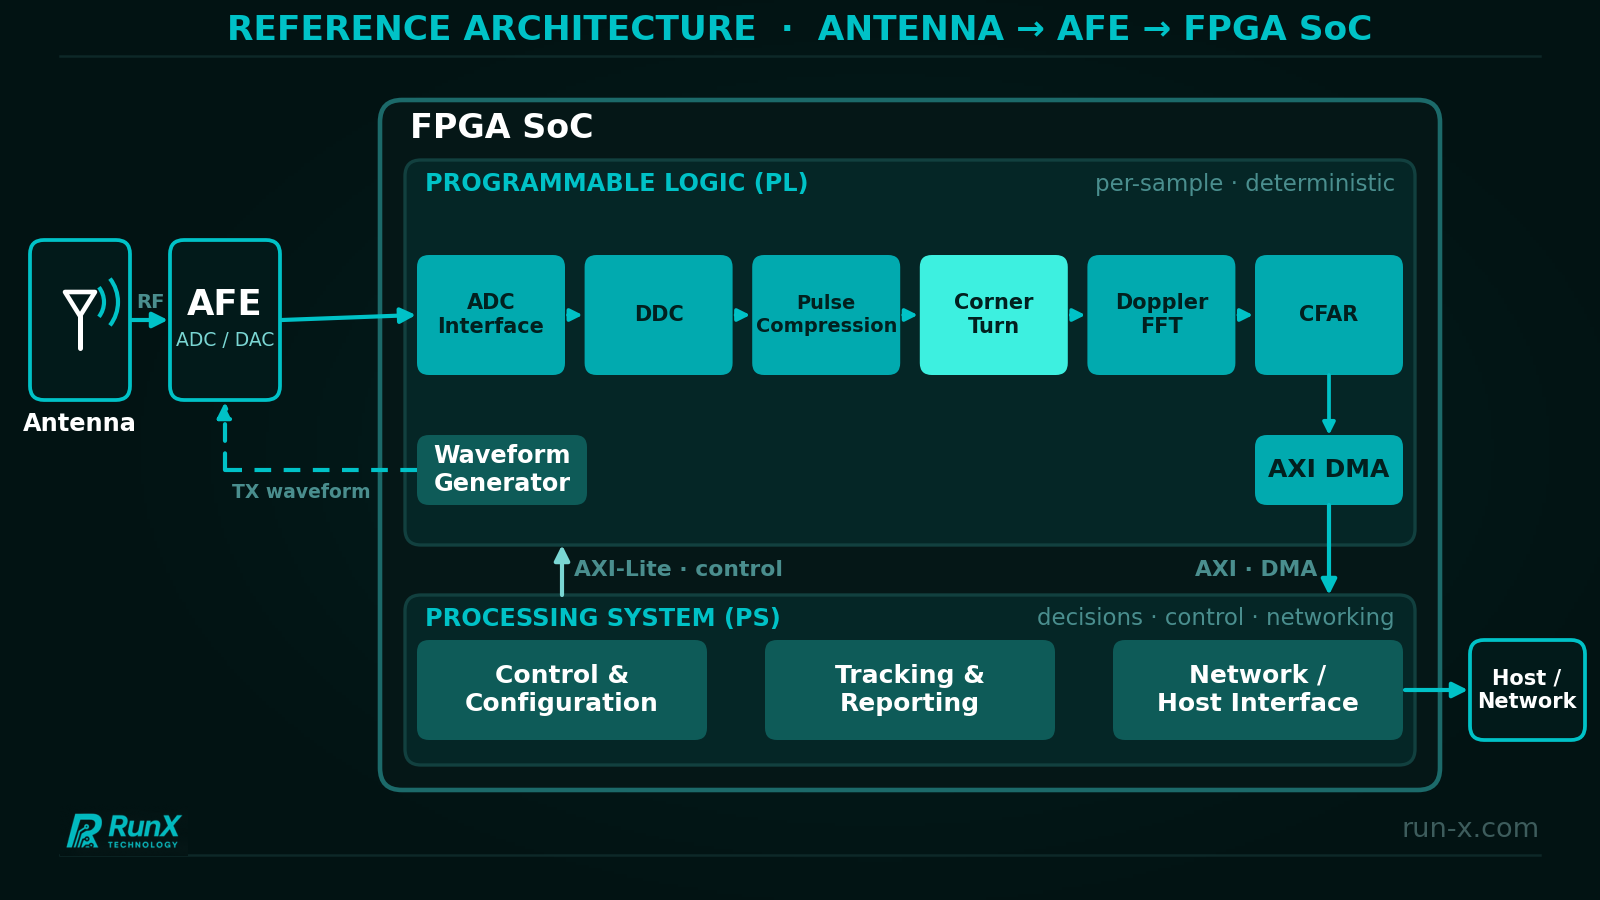
Yukarıdaki blok diyagram genel bir düzeni gösteriyor; gerçek sistemler radar türüne, dönüştürücüye ve platforma göre değişir.
Anten ve RF ön ucu sinyali şekillendirir ve şartlandırır: filtreleme, yükseltme ve frekans dönüşümü işlemlerini yapar. Analog ön uç (AFE), alınan sinyali ADC ile sayısallaştırır; verici tarafında ise dalga biçimini bir DAC üretir. AFE ile FPGA arasında örnekleri yüksek hızlı seri bağlantılar taşır (JESD204 yaygındır). Bu yüzden arayüzün devreye alınması (bring-up) ve saat dağıtımı (clocking), basit bir kablolama işi değil, başlı başına tasarım emeği gerektirir.
FPGA’in PL’inde, örnek başına işlenen ve zamanlaması kritik zincir çalışır: ADC arayüzü (seri bağlantı alıcısı), DDC, darbe sıkıştırma, corner turn tamponlaması, Doppler FFT ve CFAR. Bu aşamaları akış arayüzleri birbirine bağlar, böylece veri takılmadan akar; doğrudan bellek erişimi (DMA) ise sonuçları işlemciyi pek meşgul etmeden belleğe taşır.
FPGA SoC üzerindeki PS ise bir işlemcinin en iyi yaptığı işleri üstlenir: PL bloklarını yapılandırmak, izleme ve raporlama, ağ iletişimi, sistem yönetimi ve güncellemeler. İşi PS ile PL arasında nasıl böldüğümüzü, hangi AXI arayüzlerini kullandığımızı ve DMA’in neden önemli olduğunu merak ediyorsanız, bunları ayrı bir yazıda anlattık; link aşağıda.
Önemli tasarım kararları
Bir radar işleme tasarımının başarısını birkaç seçim belirler. Sabit noktalı (fixed-point) kelime uzunluğu ve ölçekleme, DSP kaynaklarını boşa harcamadan dinamik aralığı korumalıdır. Corner turn, bellek bant genişliği hiçbir zaman darboğaz olmayacak şekilde boyutlandırılmalı ve zamanlanmalıdır. Saat dağıtımı ve dönüştürücü arayüzü erkenden doğrulanmalıdır, çünkü sonrasındaki her şey bunlara bağlıdır. Doğrulama, yalnızca birim testleriyle değil, gerçekçi verilerle yapılmalıdır. Elle yazılan RTL ile yüksek seviyeli sentez (HLS) arasındaki denge ise her blok için, zamanlama kritikliğine ve yeniden kullanılabilirliğe göre ayrı ayrı belirlenmelidir.
Serinin devamı
Bir radar sınıfı veri yolunda PS ile PL’nin nasıl birlikte çalıştığını daha derinlemesine görmek istiyorsanız PS/PL Architecture in FPGA SoC Devices yazısına bakabilirsiniz. Radar verisi ile kamera frame’leri de birçok açıdan benzerdir: ikisi de akış olarak işlenen 2D dizilerdir. FPGA’lerde 2D görüntü sinyal işlemeye daha yakından bakmak için Image Signal Processing on FPGAs: Pipelines and Noise Reduction yazısına göz atabilirsiniz.
Bir radar ya da başka bir yüksek veri hızlı algılama sistemi üzerinde çalışıyorsanız ve sinyal işleme mimarisini birlikte konuşmak isterseniz, sizden haber almaktan memnuniyet duyarız.
Bize ulaşın: info@run-x.com | www.run-x.com